


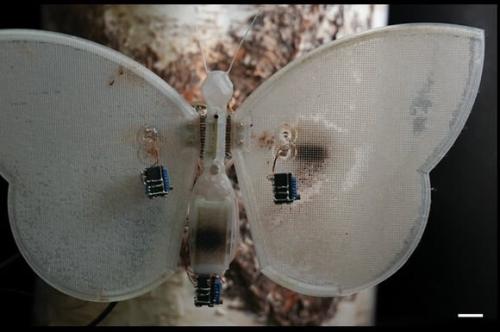
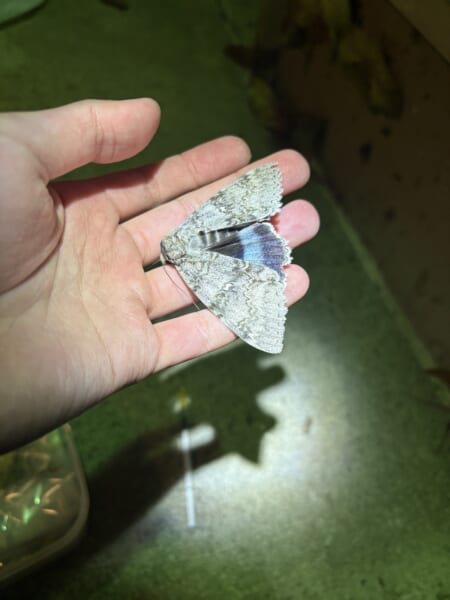
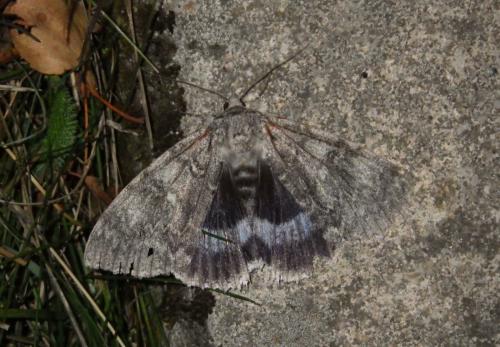
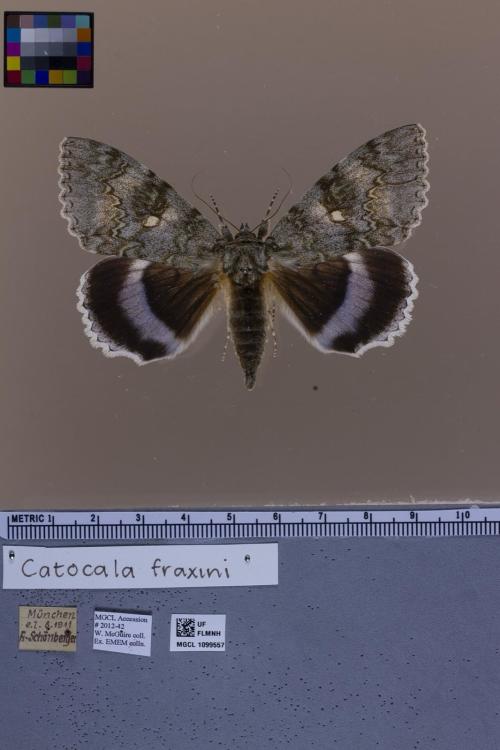
エストニア最大級の蛾ムラサキシタバをお手本に、蛾の形をしたロボットが作られました。
透明なプラスチックの翅には、血管のような管が張りめぐらされています。
ふつうロボットは、工場を出た時点で体の作りが決まり、どこで何を感じるかもその時に決まります。
目にあたるセンサーも、耳にあたるセンサーも、出発前に付けておかなければならないのです。
ところが研究チームが、このロボットの「血管」に液体を流し、翅に光を当ててみると、ふつうのロボットでは起きないことが起きました。
作られた時には持っていなかったものが、翅の上に現れ始めたのです。
ロボットの体に、いったい何が生えてきたのでしょうか?
研究の詳細は、エストニアのタルトゥ大学らにより、2026年8月7日付で学術誌『Advanced Science』に掲載されました。
ロボットの体は「出発前」に決まっている
ロボットは今、崩れた建物や森、深海、ほかの惑星など、前もって調べきれない場所へ送られることが増えています。
それでも、どこにどんなセンサーを付けるかは、出会う状況を予想して研究室で決めるしかありません。
今の主流は、頭脳にあたる制御のプログラムを、状況に合わせて変えていくやり方です。
しかし体が場所に合っていなければ、頭脳の工夫だけでは補いきれません。
そこで考えられるのが、必要になった時に、その場で新しい部品を作るという方法です。
部品を一から作るには、材料と、それを必要な場所へ必要な時に届ける手段が要ります。
生き物は、この二つを血液の流れで解決しています。
血液や、虫の血液にあたる体液(血リンパ)が、材料を体のすみずみまで運んでいるからです。
最近は別の研究チームが、生きた動物の体の中で、血液の成分を触媒にして電気を通すポリマー(小さな分子が鎖のようにつながった物質)を作り、光で神経の働きを操ってみせています。
エストニアのタルトゥ大学とイタリア技術研究所のチームは、血液の流れで材料を運ぶこの仕組みをロボットに持たせようと考えました。
手本に選ばれたのが蛾でした。
虫の血管は「開いた」作りです。体液はいくつかの通り道をゆるくたどるだけで、ほとんどは殻の中の器官をそのまま浸しています。
筆頭著者のカドリ=アン・パンクラトフ氏は「作りが単純になり、流れを最適にするより液の中身に集中できる」と話します。
さらに虫の翅も体液で満たされた生きた構造で、ほぼ平らなため、液を一枚の面の中だけで流せます。
平らな翅は、配管を簡単に保ったまま新しい部品を作れる、うってつけの舞台だったのです。
小さじ1杯足らずの「血」が、翅の上で何に変わる?
ロボットの体は、透明なプラスチック(PETG)を3Dプリンターで重ねて作られました。
翅は片側86平方センチで、はがきの6割ほどの広さがあります。
そこにミリ単位の幅の「血管」が走り、液を翅全体へ運びます。
一方、プリントした線と線のすき間は、細かい水路の網になっています。
液はこの水路から、プラスチックそのものの中へ、髪の毛の太さよりずっと浅い約10マイクロメートルの深さまでしみ込みます。
大きなロボットでは、しみ込む力だけでは材料が全体に行き渡るのに時間がかかりすぎます。
そこで太い管で素早く運び、最後のわずかな距離だけをしみ込ませる二段構えにしたのです。
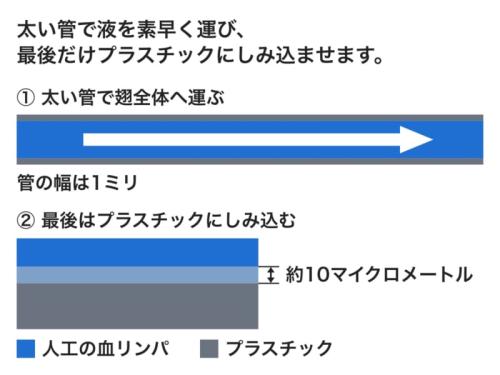
体全体を満たす液は約3ミリリットルで、小さじ1杯にも満たない量です。
流したのは「人工の血リンパ」で、ピロールという物質と、光で働き出す開始剤(化学反応を始めるきっかけになる物質)、セルロースをもとにした添加物を混ぜた液です。
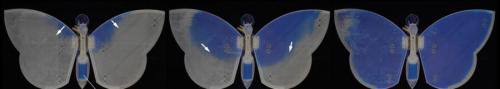
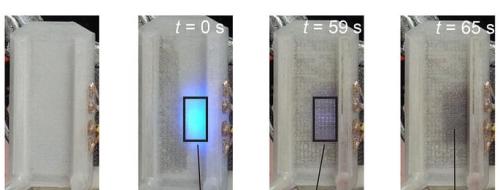
この液が行き渡った体に、紫外線を1分ほど当てます。
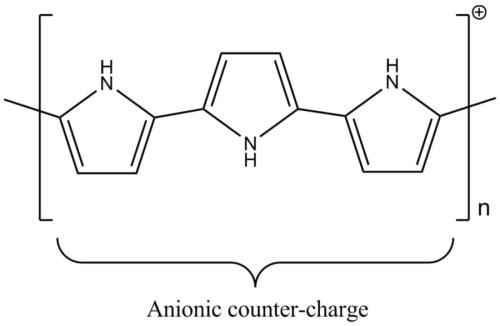
するとプラスチックにしみ込んだピロールがつながり、ポリピロールという物質に変わりました。ポリピロールは電気を通すプラスチックの仲間ですが、今回できたものは、周りに残ったピロールの働きで、ふだんは電気を通さない形になっていました。
変化は目でも分かり、半透明だった体は、光の当たった所だけが黒く変わりました。
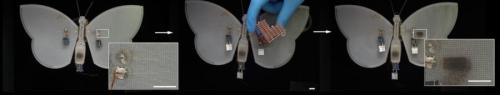
当たらなかった所は、元のままです。
材料の液もできた物質も紫外線を吸い込むため、反応は光を浴びた表面だけで起きるからです。
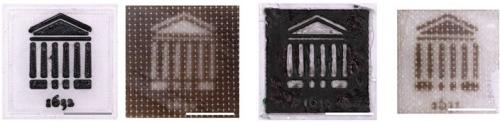
型紙を使えば、細いシャープペンの芯ほどの0.3ミリの精度で、センサーの模様を描くこともできました。
研究チームは、実際に使う場面では、この型紙の役目を、体の関節の動きや自分の体が作る影、周りの光の当たり方が果たすと考えています。どこにセンサーができるかを、頭脳にあたる制御を通さずに、体と周りの環境が決めるというわけです。
光を浴びて黒くなった部分が、紫外線を感じる部品になります。
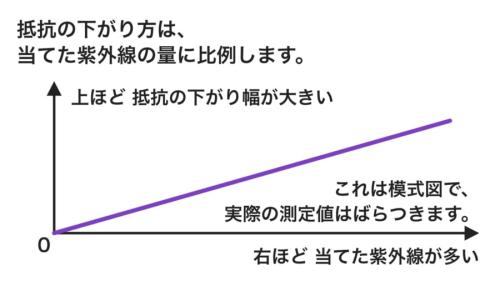
紫外線が当たると、電気の通りにくさ(抵抗)が一時的に下がるのです。
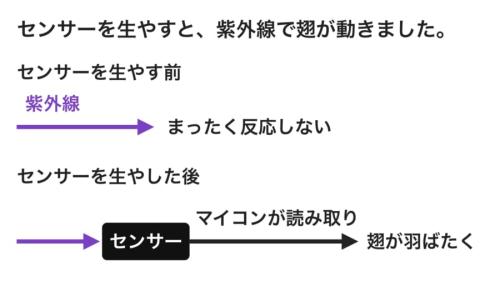
センサーを生やす前のロボットは、紫外線にまったく反応しませんでした。
生やした後は、小さなマイコンがこの変化を捉え、形状記憶のワイヤーで翅を羽ばたかせたり、LEDを点滅させたりしました。
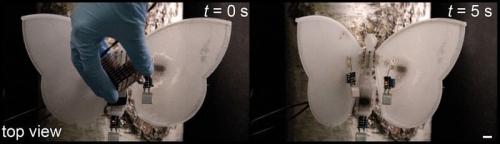
つまりロボットは、作られた時には無かった部品で、「感じて動く」流れを自分の体の中に作ったのです。
研究チームが論文の付録で公開した実験の動画です。紫外線を当てて胴体にセンサーを作ると、そのセンサーが紫外線を感じて翅が羽ばたき始めます。後半では翅にもセンサーを作っています(一部は5倍速)。
動画: Pankratov et al., Advanced Science (2026), CC BY 4.0(論文の付録 Movie S4)
パンクラトフ氏によれば、これはトカゲが尻尾を生やし直すように、失った力を取り戻す話ではありません。
「それまで存在しなかった体の部分を、まったく新しく作ることなのです」
生えたセンサーは「経験」で変わっていく
こうして生えたセンサーは、工場で作る部品とは違う性質を持っていました。
電気の通りにくさは試料ごとに大きくばらつき、低いものと高いもので10倍もの開きがありました。
中にできる小さな粒の並び方が、毎回違うためと考えられています。
一方で、紫外線を浴びた時に変わる割合は、どの試料でも揃っていました。
そこでチームは、値そのものではなく、どれだけ変わったかでセンサーの反応を読み取りました。
絶対の値より変化を捉えるという点で、これは生き物の感覚とよく似ています。
反応の大きさは当てた紫外線の量に比例し、電気を通しやすい状態は5分ほどかけて元に戻っていきます。
さらに、繰り返し使うと感度が上がり、同時に元の抵抗の値も上がっていきました。
黒い部分の周りに残った材料がその後もつながり続け、センサーが育ち続けるためと考えられます。
ふつうのセンサーなら、いつも同じ性能であることが求められます。
しかし研究者たちは、この変わり続ける性質こそ、センサーに「経験」が宿った姿だとみなしています。
光の当たり方や、その場の化学的な条件、体の形によって、生えるたびに違う部品ができるからです。
チームはこのばらつきを失敗ではなく、体の中で部品を生み出す仕組みならではの特徴だと考えています。
実際、環境に合わせて毎回違う物ができるという同じ原理は、別の研究で、まねのできない材料の「指紋」として暗号の部品に使えることが示されています。
チームによれば、黒い部分の周りで材料どうしの新しいつながりが積み重なり、材料の作りそのものがロボットの体験の記録になっていくというのです。
研究者たちは、これを一種の「経験の記憶」と解釈しています。
センサーは4か月以上保管した後も働き、この期間では安定して使えることも確かめられました。
ただし今回の研究は、考え方が実際に成り立つことを示した段階のものです。
作ったセンサーは紫外線を感じる1種類だけで、材料の液をどう手に入れるかも研究の範囲の外とされています。
体に材料の液を用意するのも、今回の実験では人が指示して行いました。
チームは、液をロボットに積んでおく方法と、周りの環境から集める方法の両方を思い描いています。
それでも、周りの状況に合わせて体を変えていくロボットへ、一歩近づいた成果だと言えるでしょう。
このロボットの翅では、日焼けの跡のように紫外線を浴びた所だけが黒く残り、その跡が紫外線を感じる新しい感覚になるのです。
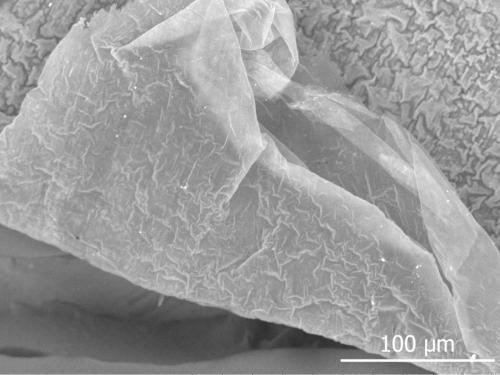
写真で見るお手本の蛾とポリピロール
参考文献
Robot moth gained an extra sense via generative vascular embodiment (EurekAlert!)
https://www.eurekalert.org/news-releases/1149896
元論文
Receptogenesis in a Vascularized Robotic Embodiment
https://doi.org/10.1002/advs.76999
ライター
山下 浩介: むずかしい研究を、なるべく分かりやすく伝えたい。専門の言葉はふだんの言葉に置きかえて、身近な例で例える。それで「わかった」「楽しかった」と言ってもらえたら嬉しいです。
好きなのは、通学路や台所や日常の中にある科学。眠っているあいだに記憶が整理される話や、虫の鳴き方に意味がある話のように、読み終わったあとに誰かへ話したくなる研究を探しています。
編集者
ナゾロジー 編集部
