


4枚のプロペラで空を飛び、1本の脚でぴょんと跳ねて進むロボットがあります。
その名は「ホップコプター」で、香港城市大学と香港科技大学の研究者たちが開発しました。
見た目はプロペラ4枚のドローンですが、バネの入った脚を1本だけ備えています。
お手本は、いつも飛び続けるのではなく、ぴょんぴょん跳ねて移動することの多い鳥たちです。
跳ねている間はほぼ落ちるにまかせ、プロペラは姿勢を整えたり勢いを補ったりするために短く回すだけなので、電池をあまり使いません。
開発者によれば、同じ大きさのドローンの10分の1のエネルギーで、かなり長い距離を進めるといいます。
ところが初代のロボットは、平らな地面なら跳ねられても、地面の様子が変わると苦戦しました。
砂にはめり込み、氷では滑り、坂に降りようとすると転んでしまうことも多かったのです。
そこで研究チームが手を入れたのは、地面に触れる脚の先、つまり「足裏」でした。
足裏を1枚替えるだけで、ロボットはどこまで地面を選ばずに跳べるようになったのでしょうか?
研究の詳細は、カナダのトロント大学らにより、2026年10月22日付で学術誌『Advanced Intelligent Systems』に掲載されました。
1本足のロボットの弱点は「足もと」にあった
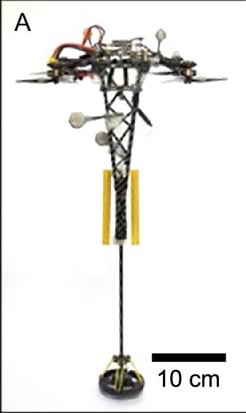
1本の脚で跳ねるロボットは、地面がとぎれとぎれの場所でも進めるのが強みです。
車輪で走るロボットは、階段ひとつで止まってしまうこともあるからです。
ただし跳ねるロボットには、着地のたびに足と地面がしっかり触れ合うことが欠かせません。
地面に触れている一瞬の動きが乱れると、次の跳躍が狂い、不安定になってしまうからです。
ホップコプターの脚の先は尖っていて、柔らかい地面や滑る地面ではそれが裏目に出ていました。
そこでカナダのトロント大学の研究仲間が、軽くて柔らかく動く新しい足裏(フットパッド)を考え出しました。
足が地面に触れている時間はふつう0.1秒にも満たず、センサーで感じてモーターで動かす暇はないため、足裏は仕組みだけで受け身に働くように作られています。
1つ目の工夫は、足裏を平らで広くし、体重を広い面に散らして砂や土に沈みにくくしたことです。
2つ目は、足裏を柔らかく曲がる関節(球関節)でつなぎ、傾いた地面に自然となじむようにしたことです。
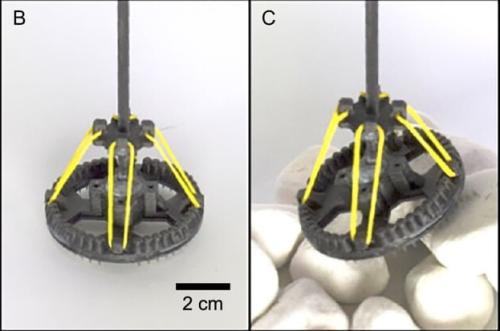
3本のゴムひもが、着地のあとで足裏を元の位置へ引き戻し、ロボットがバランスを取り戻すのを助けます。
実際、この関節を固めて動かないようにした足裏では、平らな床の上でさえ、関節が動く足裏に比べて、着地している間の動きのずれが10倍近くに増えました。
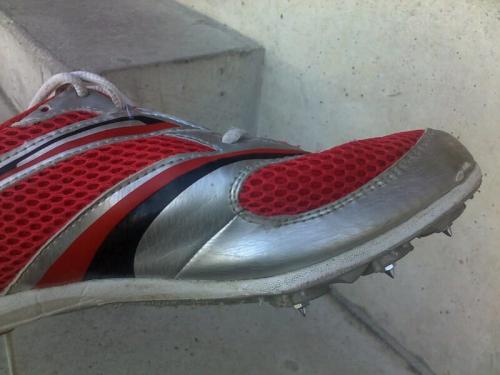
3つ目は、足裏の底に短いトゲ(スパイク)を植え、滑りやすい面をつかめるようにしたことです。
つまり新しい足裏は、「沈みにくい」「なじむ」「滑りにくい」の3つを1枚に詰め込んだものなのです。
新しい足裏の仕組みと、それを付けた1本足の跳ねるロボットを紹介する、研究チーム(トロント大学の CLIMB Lab)の約1分40秒の動画です。
動画: CLIMB Lab, UofT「Compliant Footpads Enable Terrain-Adaptive Hopping in a Monopedal Robot」(YouTube)
砂に刺さった尖った脚、平らな足裏ではどこまで弾む?
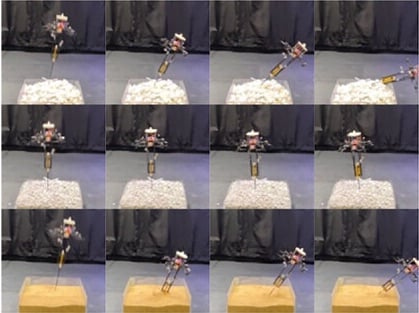
研究チームはまず、落として跳ね返らせる実験で、足の先の形による違いを比べました。
比べた地面には、硬い岩、細かい石が集まった砂利、柔らかい砂などがありました。
尖った脚のままだと、砂利の上では先が少しめり込み、着地の瞬間にわずかに滑りました。
そのぶん勢いが逃げ、跳ね返る力の残り方(エネルギー効率)は平均40%にとどまりました。
ボールにたとえれば、落とした高さの4割ほどまでしか弾まないイメージです。
砂の上では、事態はもっと深刻でした。
尖った先が砂に突き刺さって捕まり、ほとんど、あるいはまったく跳ね返れなかったのです。
大半の試行が失敗に終わり、砂の上のデータは、実験の結果を数式(モデル)で表す計算には使われませんでした。
ところが平らな足裏に替えると、様子は一変します。
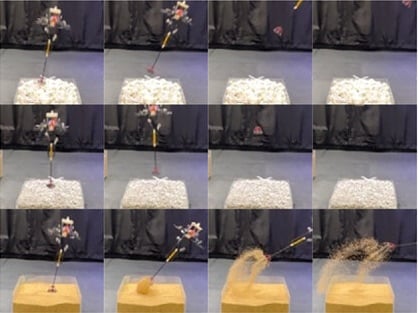
砂利の上では、広い面が衝撃を受け止めて散らすので、先がめり込むことはなくなりました。
跳ね返る力の残り方は40%から67%に上がり、ボールで言えば弾む高さが約3分の2にまで伸びた計算です。
砂の上でもきちんと跳ね返れるようになり、効率は砂利の上と同じくらいになりました。
ただし研究チームは、平らな足裏でも、大きく傾いて着地したときには、少し滑ることもあり得るとしています。
また、ロボットとほぼ同じ重さの375gの荷物を積んで落としても、足裏の働きはほとんど変わりませんでした。
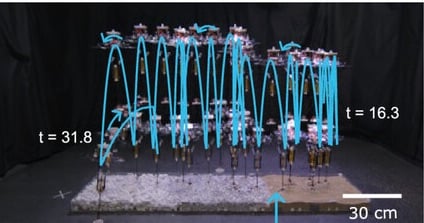
次に研究チームは、岩・砂利・砂を並べたコースを室内に作り、決めた道筋を跳び継がせました。
足裏の無い尖った脚では、3回とも最後までたどり着けませんでした。
岩で滑り、砂利や砂で勢いを失い、跳び出す位置が大きくずれていったからです。
ある回では、道筋から横にそれて床マットへはみ出し、みるみる高度を落として墜落しています。
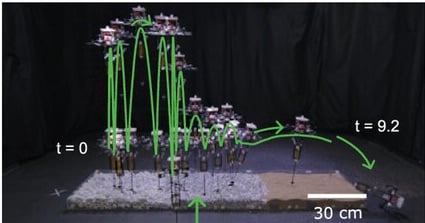
平らな足裏では、5回中3回、つまり60%の挑戦で完走できました。
砂利と砂では見違えるほど良くなったものの、岩の上での大きな滑りが失敗のおもな原因として残ったのです。
そしてトゲ付きの足裏では、3回とも完走し、滑りや横へのずれもほとんどありませんでした。
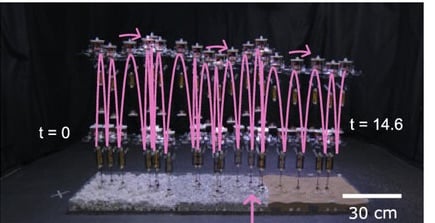
着地点のずれの目安は約9.4cmで、跳び出す角度のずれに直すと約2.1度でした。
つまり、狙った場所のすぐ近くへ降り立てたことになります。
トゲ付きの足裏で3回とも完走できたことから、広い面で沈みにくくするだけでなく、トゲで岩をつかむ工夫も、3種類の地面を安定して越えるのに効いたと言えそうです。
芝生でも凍った地面でも
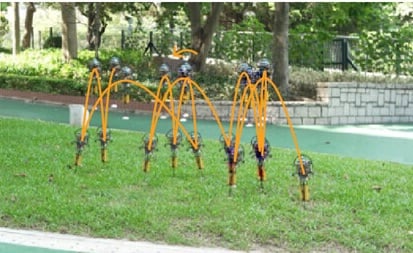
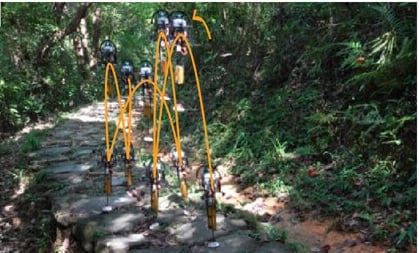
室内での成績を受けて、研究チームはトゲ付きの足裏を付けたロボットを屋外へ連れ出しました。
試した地面は、街なかの舗装、芝生、岩場、砂地、凍った地面の5種類です。
芝生は柔らかく、少しでこぼこしていて、小さな高低差もある地面でした。
落下の実験では、尖った脚の先は芝生に簡単に刺さり、勢いを失ったり動けなくなったりしました。
トゲ付きの足裏は面が広いので沈み込まず、重さを地面にむらなく散らしました。
ロボットは3回の挑戦で合わせて294回跳ね、49.3mを進みました。
ひと跳びあたりおよそ17cmずつ進み、合計すると25mプールをほぼ1往復する距離です。
かかった時間は257秒、4分あまりでした。
研究チームは、岩場や砂地、凍った地面の上でも確実に跳べることを確かめています。
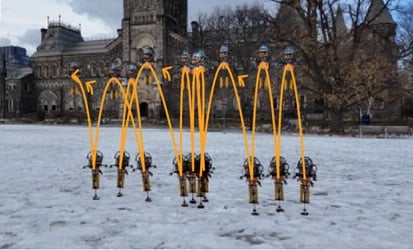
紹介記事によると、新しい足裏で、地面の種類による性能のばらつきは84%小さくなったといいます。
ただし、どの地面でも新しい足裏が勝ったわけではありません。
平らで硬い舗装の上では、尖った脚とトゲ付きの足裏に、同じような道筋を跳ばせて比べました。
道筋からのずれの目安は、尖った脚が約19cm、トゲ付きの足裏が約23cmでした。
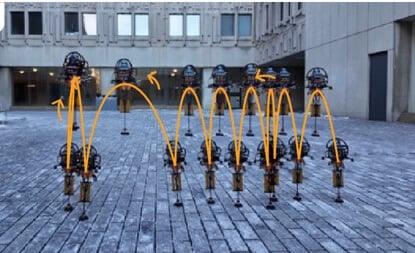
硬い平地では、トゲ付きの足裏のほうがわずかに狙いを外しやすかったのです。
また、室内のコースでトゲ付きの足裏を試したのは3回で、回数はまだ多くありません。
開発者の一部は実用化に向けて動いており、障害物をよけるAIを組み込んだ版も計画しています。
将来は、災害時の捜索救助や遠く離れた鉱山の点検、さらには他の惑星の探査に役立てたい考えです。
鳥のように跳ねて飛ぶロボットが、砂地でも凍った地面でも進めるようになった決め手は、スパイク付きの運動靴にも似た1枚の足裏だったのです。
写真で見る、いろいろな地面を跳ぶホップコプター
参考文献
Hopping, flying robot gets an all-terrain upgrade (New Atlas)
https://newatlas.com/robotics/hopcopter-hopping-robot-flexible-foot-pad/
元論文
Compliant Footpads Enable Terrain‐Adaptive Hopping in a Monopedal Robot
https://doi.org/10.1002/aisy.70580
ライター
山下 浩介: むずかしい研究を、なるべく分かりやすく伝えたい。専門の言葉はふだんの言葉に置きかえて、身近な例で例える。それで「わかった」「楽しかった」と言ってもらえたら嬉しいです。
好きなのは、通学路や台所や日常の中にある科学。眠っているあいだに記憶が整理される話や、虫の鳴き方に意味がある話のように、読み終わったあとに誰かへ話したくなる研究を探しています。
編集者
ナゾロジー 編集部
